Servomotors
Servomotors
Un servomotor és un dispositiu similar a un motor de corrent continu que té la capacitat d'ubicar-se en qualsevol posició dins del seu rang d'operació i mantenir-se estable en aquesta posició.
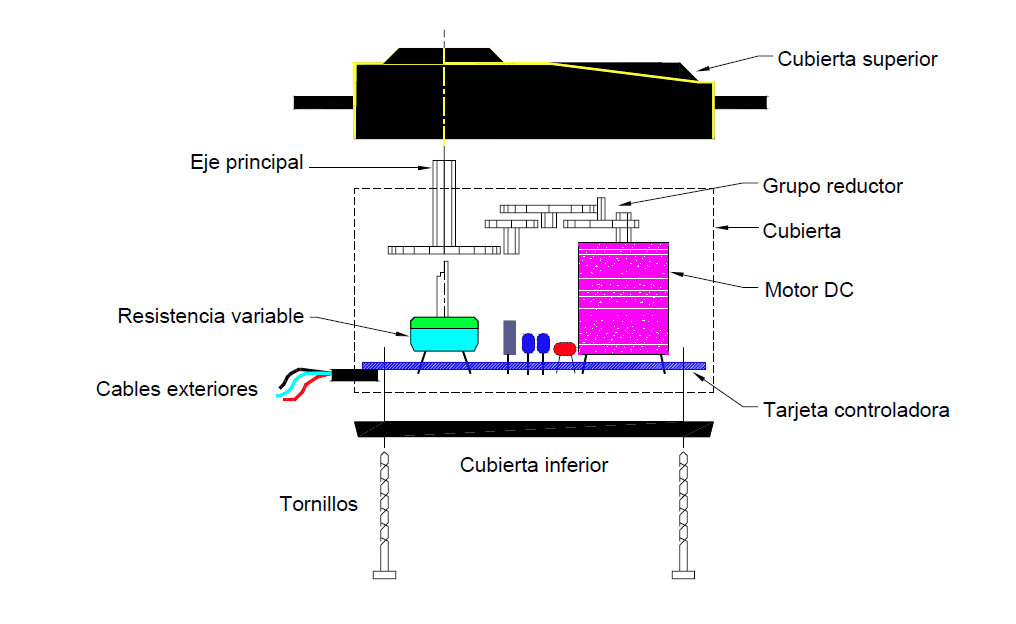
El servomotor es compon d'un motor de corrent continu , una caixa reductora , i un sistema de posicionament, generalment un potenciòmetre . Al següent vídeo es mostra com és un servomotor per dins.
Els servomotors poden ser de gir continu , en què es pot controlar la velocitat de gir , o de gir fix que són els que giren dins d'un rang limitat per a control de posició .
És important saber definir quin utilitzarem nosaltres ja que són molt semblants, així que a l'hora de comprar ens haurem de fixar molt bé en aquest detall.
Per exemple , un servomotor de rotació contínua , ens vindrà bé per crear un cotxe seguilines , mentre que un servomotor de rang pot ser útil per a projectes com un robot bípede .
Cables i connexió d'un servomotor
És força possible que els cables dels nostres servomotors siguin diferents depenent del model. En resum, necessitarem 3 cables per connectar un servomotor. Vcc ( + ), GND ( – ) i el pin de senyal.
A la següent imatge podrem veure ràpidament quins cables són els més usuals en funció del fabricant.
Aleshores només necessitarem connectar la nostra placa Arduino al corresponent pin de voltatge, terra ia un pin de senyal.
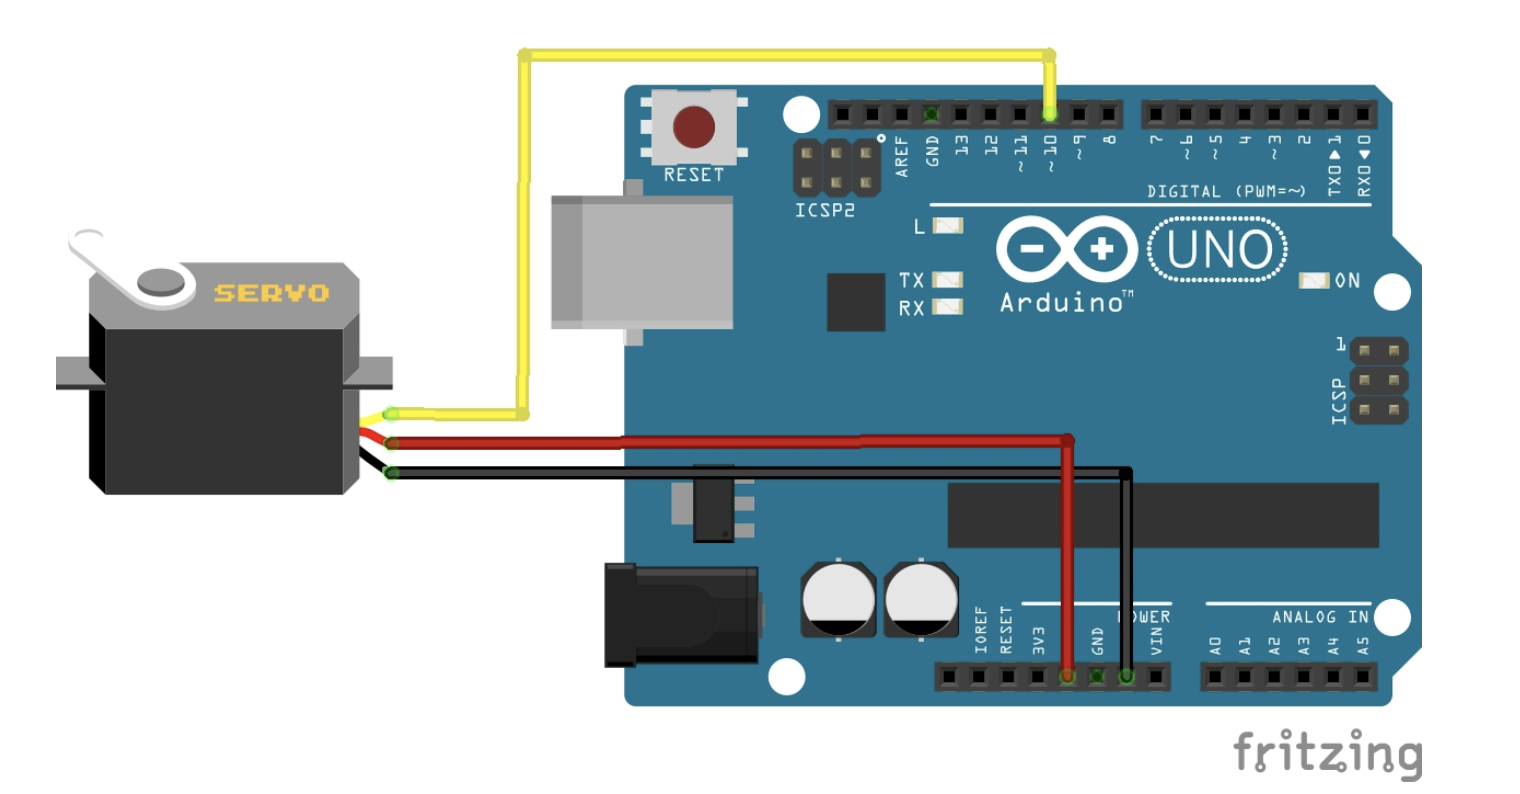
IMPORTANT: Només podem connectar els nostres servomotors als pins que tenen sortida PWM. Per identificar aquest tipus especial de pins de sortida, tenim un símbol ~ per reconèixer-los.
Programant els nostres servomotors de rang fix
Per programar un servomotor necessitarem carregar una llibreria anomenada Servo.h que ja tindrem preinstal·lada al nostre IDE d'Arduino .
Servo de control de posició
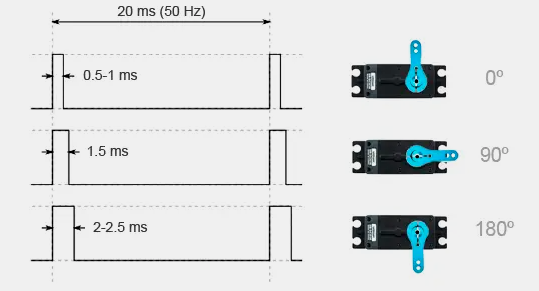
La comunicació de la posició desitjada es realitza mitjançant una senyal de polsos amb període 20 ms. L’amplada del pols (pulse width) determina l’angle del servo.
Per exemple:
-
Un pols d’uns ~1500 µs correspondria a uns 90º (punt neutre).
-
Un pols entre ~2000-2500 µs corresponent a 180º.
Així, variant la senyal en microsegons podem obtenir una precisió teòrica de ~0,18-0,36º (en condicions ideals).
Servo de gir continu
El control d'un servo de rotació contínua és idèntic al d'un servo convencional, només varia el significat del senyal de control, que en lloc de transformar-se en angle de posició s'interpreta com a velocitat angular, en ambdós sentits de gir.
Els servos de rotació contínua són una manera senzilla d'aconseguir un motor amb control de velocitat, sense haver d'afegir dispositius addicionals com controladors o codificadors (encoders) com passa en el cas dels motors de corrent continu (DC) o pas a pas, ja que el control està integrat en el mateix servo.
Les funcions que hem de fer servir a l'hora d'instància d'un motor són les següents.